Reinforcement Learning for Diverse Solutions
Learning Diverse Skills for Local Navigation
DOMiNiC
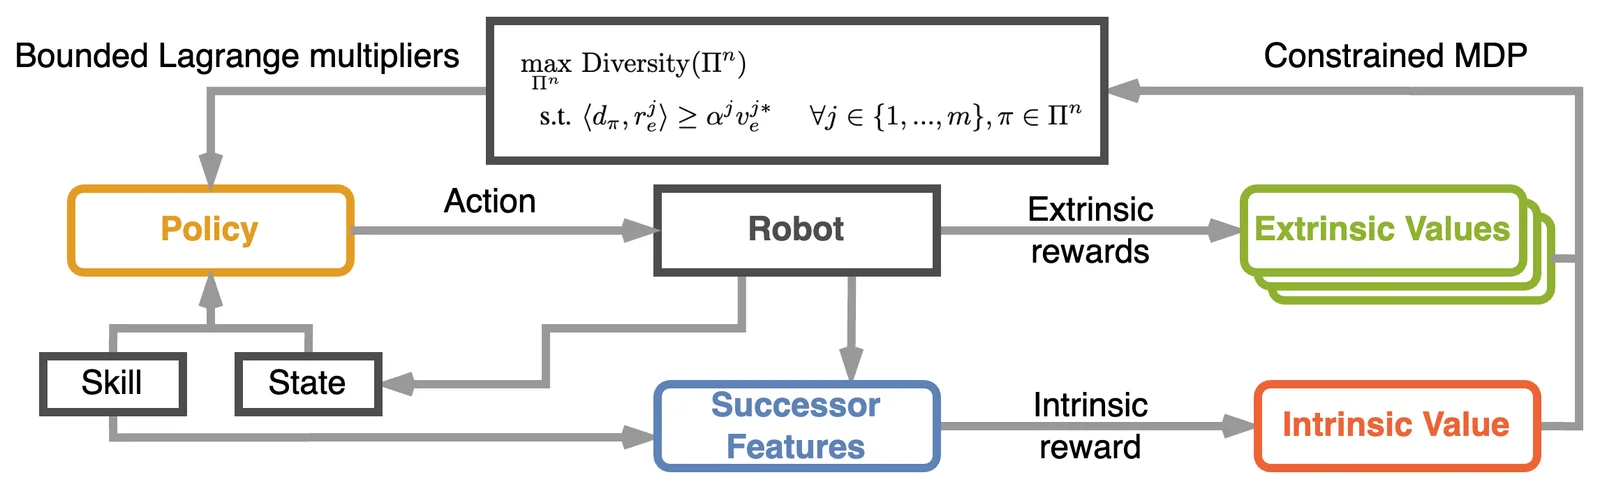
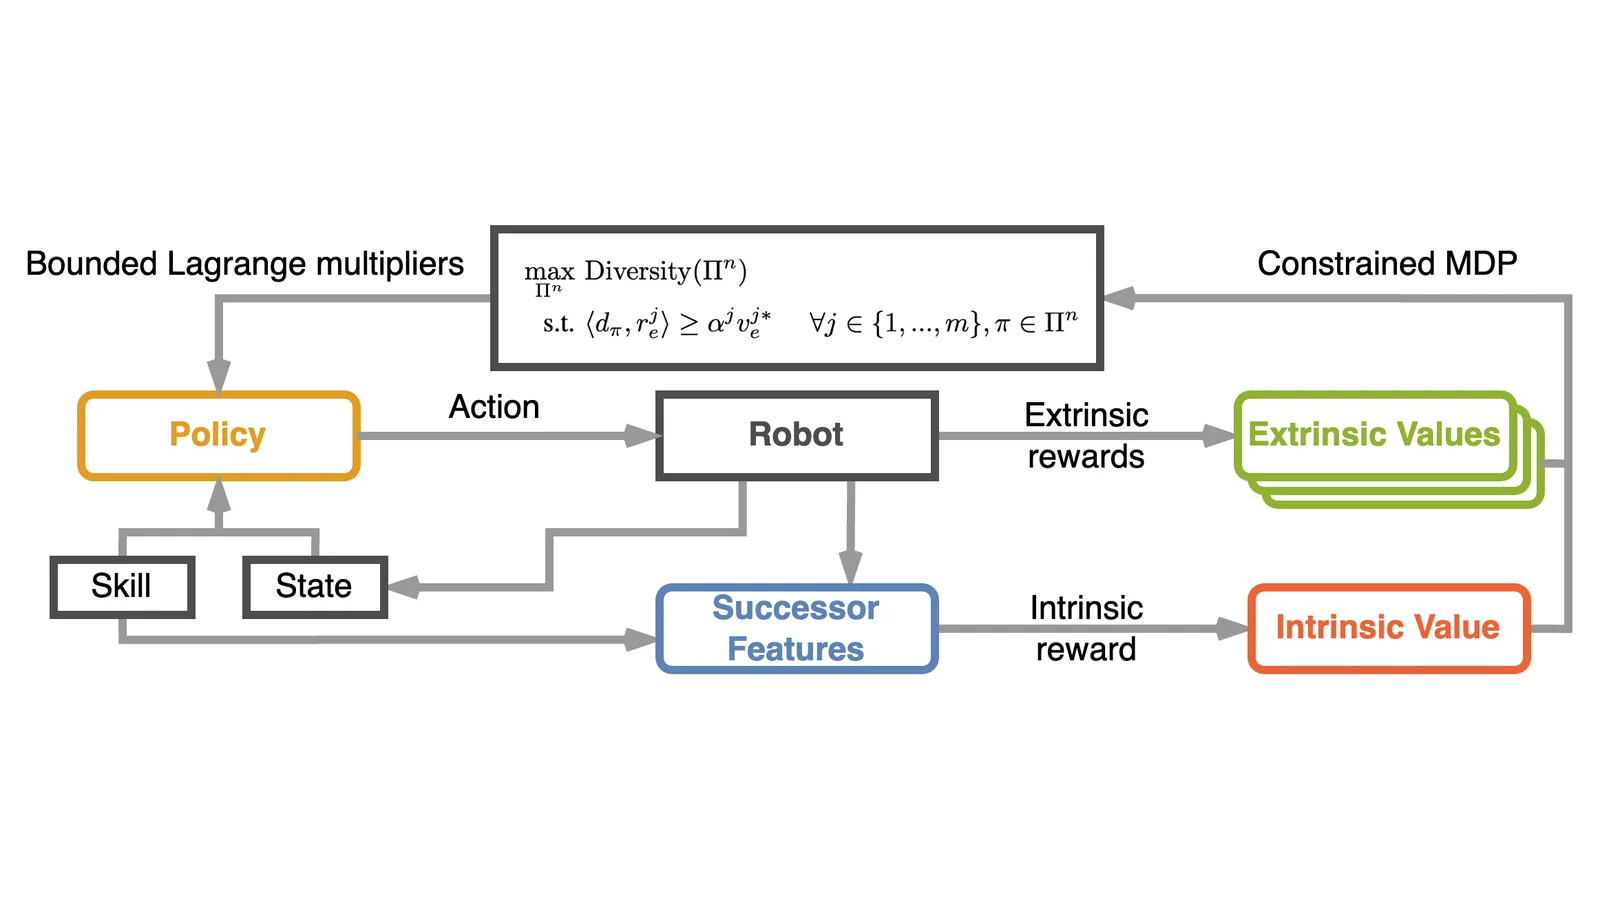
We approach the extraction of diverse behaviors in data-driven robot control using a constrained optimization approach to balance quality and diversity through reward-based value function constraints. It shows effective results in a quadruped robot navigation task, with policies that are transferable to real-world scenarios and exhibit agile, diverse behaviors while overcoming obstacles.
The method enhances diversity using a physics-inspired Van der Waals (VdW) force objective and encodes utilities as multiple constraints.
Publications
Learning Diverse Skills for Local Navigation under Multi-constraint Optimality
arXiv preprint
·
2023